韩国正在为人形机器人进入工业生产一线扫清监管障碍。韩国政府近日批准一项监管豁免试点,允许机器人企业Robros在半导体、汽车制造、造船和物流等行业部署20台双足人形机器人,使其能够在与人类工人相同或相邻的作业区域内移动并执行任务。这意味着,韩国此前针对固定式工业机器人制定的部分安全限制,将首次在特定人形机器人试点项目中得到调整。
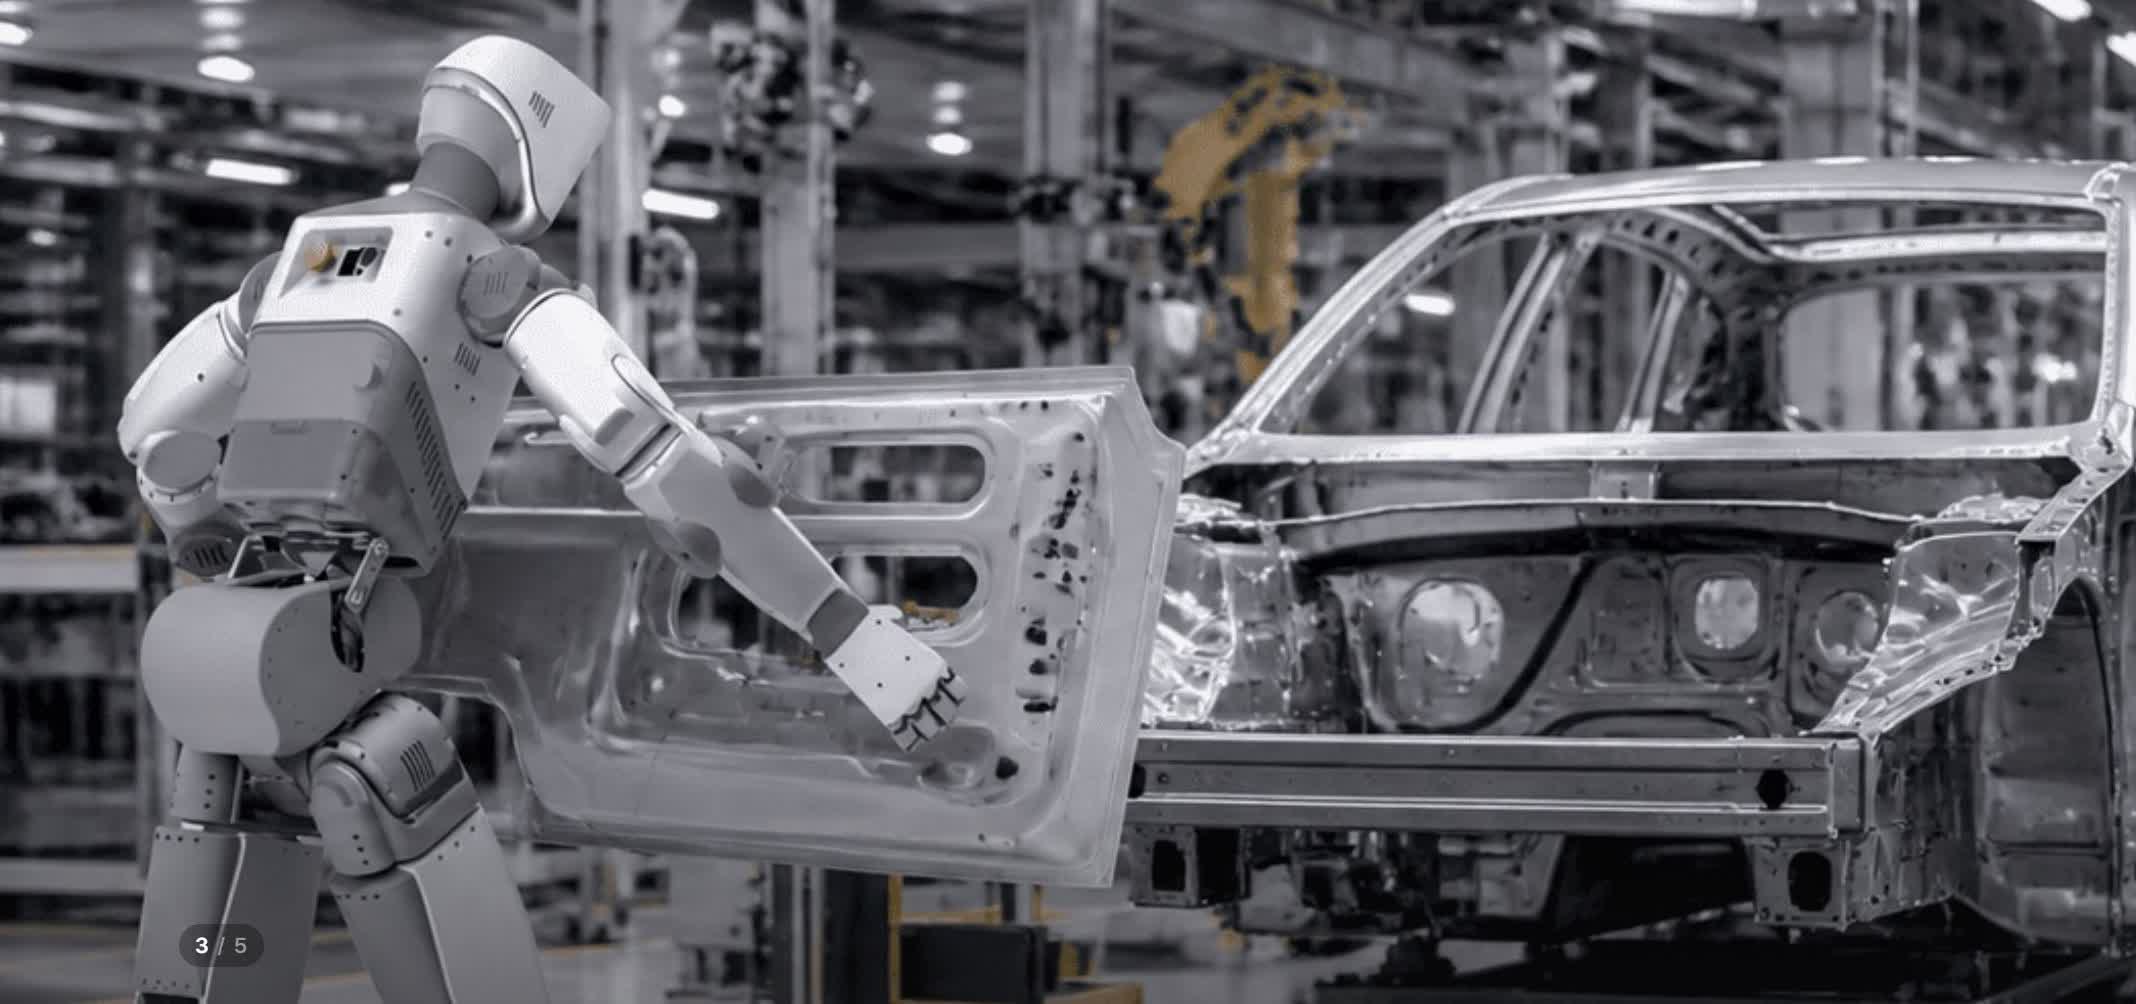
韩国工业通商资源部于2026年10月13日宣布了这一决定。该项目通过韩国的产业融合监管沙盒机制获得批准。这一机制允许企业在满足特定条件的情况下,暂时豁免部分现行规定,以便测试新技术在真实工业环境中的应用效果。
此次调整的核心,是现行工业机器人安全规范与人形机器人工作方式之间存在冲突。传统工业机器人通常固定安装在生产线上,通过机械臂反复执行焊接、搬运、装配等任务。由于机械臂可能在高速运动时对人员造成伤害,相关安全规范通常要求企业安装防护围栏或其他隔离设施,将机器人工作区域与工人活动区域分开。
但人形机器人与传统工业机器人不同。它们能够依靠双足行走,在厂房内自主移动,并根据环境变化完成搬运、堆叠和其他任务。如果仍然严格按照固定式机器人的管理方式,为每台机器人设置封闭的独立作业区,就会限制它们在复杂工业环境中的实际应用。
韩国此次批准的监管豁免,正是为了让人形机器人能够在一定安全条件下与人类工人共享作业空间。不过,这并不意味着韩国已经全面取消工厂机器人的安全围栏要求,更不意味着企业可以不受限制地让机器人在人群中自由活动。此次许可仅适用于获批的试点项目,企业仍须按照韩国雇佣劳动部的要求进行风险评估,并采取必要的风险控制措施。
根据安排,20台机器人将分别部署在四家企业的生产和物流场所。其中,半导体相关任务由Nepes负责提供应用场景,汽车制造任务将在Sungwoo Hitech开展,造船任务位于HD Hyundai Samho的相关作业现场,物流任务则由Delivery Lab参与。
不同场景对机器人的能力提出了不同要求。在半导体封装相关生产环节,机器人将负责清洁用于后段封装工序的圆形部件,以检验其在精密工业环境中执行清洁任务的可靠性。在汽车制造现场,机器人需要将车身零部件搬运并放置到指定位置,配合生产流程完成定位作业。
在造船领域,机器人将负责堆叠用于固定船体高空作业脚手架的金属连接部件。这类工作涉及较重的材料搬运和现场堆放,能够用于检验人形机器人在大型工业场地中的移动和操作能力。在物流场景中,机器人则需要搬运冷链物流包装单元,验证其在低温物流环境中的适应能力。
这些任务不仅涉及简单的物品运输,还要求机器人识别周围环境、判断物体的位置、完成抓取,并在移动过程中将物品运送至指定地点。不同工厂在空间布局、地面条件、作业流程和精度要求方面存在明显差异,因此,这次试点也将用于评估人形机器人能否适应不同类型的实际生产环境。
韩国政府认为,人形机器人的一项潜在优势在于,它们可以在不对现有生产线进行大规模改造的情况下承担多种任务。传统工业机器人往往针对特定工序进行设计和部署,而人形机器人能够在不同区域之间移动,并尝试执行多种类型的工作。这种灵活性对于生产流程经常调整、工作场所复杂或自动化改造成本较高的企业而言,具有一定吸引力。
与此同时,韩国制造业还面临劳动力短缺、人口老龄化以及部分工作岗位劳动强度较高等问题。政府希望通过扩大人工智能和机器人技术在工业现场的应用,提高生产效率,并减少人员承担重复性强、危险性高或体力负担较大的任务。
此次试点也被纳入韩国推动制造业人工智能转型的整体战略。韩国政府近年来不断加强对人形机器人产业的支持,希望在机器人本体、人工智能控制系统、执行器、机械手和其他核心零部件领域建立更具竞争力的产业链。
韩国政府此前提出,到2030年累计投入2.3万亿韩元发展人形机器人产业生态,并争取将核心零部件的国产化比例提高到80%。政府还计划累计采购1080台国产人形机器人,为相关企业创造初期市场需求,并通过实际应用推动产品成熟。
不过,人形机器人距离全面替代人工仍有相当距离。机器人能够在展示环境中完成某项任务,并不意味着它能够在真实工厂中以同样的速度、成本和可靠性持续工作。工业生产通常要求设备长时间稳定运行,并在遇到异常情况时迅速作出正确反应。对于需要精确抓取、处理不同形状物体或在人员密集环境中移动的机器人而言,这些要求尤其具有挑战性。
2026年初,机器人企业优必选曾承认,其Walker S2人形机器人当时的工作效率约为人类工人的30%至50%。这一数据说明,即使人形机器人已经能够进入工业场景执行任务,其实际生产效率与成熟的人工作业流程之间仍可能存在明显差距。不同企业、不同任务和不同机器人型号之间的表现也可能有很大区别,因此不能简单地将单一测试结果推广至整个行业。
除了技术成熟度,机器人与工人共享空间还会带来新的安全问题。传统固定式工业机器人可以通过围栏将人员隔离在危险区域之外,而移动式人形机器人需要在不断变化的环境中识别人类、避让人员,并在出现异常时及时停止动作。如果机器人搬运的物体较重,或者在狭窄空间内发生碰撞,即使没有高速运动,也可能造成伤害。
因此,韩国政府计划利用此次试点收集真实生产环境中的运行数据,并以此为依据,进一步完善工业机器人安全标准。未来相关规定可能需要更加明确地考虑移动机器人的自主导航能力、人员识别与避障性能、紧急停止机制以及不同任务带来的风险,而不再仅仅围绕固定安装的机器人制定要求。
此次试点也引发了有关就业影响的讨论。随着人形机器人逐步进入工厂,部分工人担心企业会借助自动化减少岗位数量。韩国现代汽车工会此前就曾警告,人形机器人的大规模部署可能造成显著的就业冲击,并要求企业在引入相关技术前与工会进行协商。
企业方面则强调,机器人能够承担部分危险、繁重和重复性工作,从而降低工人的身体负担,并改善工作环境。但即使机器人最初只是用于辅助搬运和堆叠,它们未来的能力提升仍可能改变岗位需求、技能结构和人员配置方式。因此,如何在提高生产效率的同时处理劳动者转岗、培训和就业保障问题,也将成为韩国推广人形机器人时必须面对的现实挑战。
从国际竞争来看,韩国并不是唯一希望将人形机器人引入工厂的国家。美国和中国的企业也在加快相关技术的研发和实际部署。随着机器人硬件、人工智能模型和运动控制技术不断进步,行业竞争正在从实验室演示转向真实生产环境中的可靠性、运行效率和成本控制。
对于韩国而言,此次监管豁免的意义不仅在于允许20台机器人进入工厂,更在于通过有限范围内的真实应用,探索现有安全规则应当如何适应新型机器人。如果试点能够证明人形机器人可以在充分控制风险的前提下稳定执行任务,韩国政府就有机会依据实测数据制定更适合移动机器人的监管规范。
不过,20台机器人的试点规模仍然有限,尚不足以证明人形机器人已经具备大规模替代传统自动化设备或人工劳动的能力。接下来,机器人能否持续达到工业生产所需的效率、可靠性和安全水平,以及企业是否愿意承担部署和维护成本,将决定这项技术能否从试点项目走向更广泛的商业应用。